
OpenCV(Open Source Computer Vision Library)是 GitHub 上突破 90,000 星標的開源電腦視覺庫,2026 年 6 月 6 日發布的 5.0.0 版本,被官方視為該項目二十年歷史上最重要的版本之一。此次更新以全新 DNN(深度神經網路)推論引擎為核心,將 ONNX 算子覆蓋率由 4.x 時代的約 22% 提升至 80% 以上,並首度原生支援 LLM(大型語言模型)與 VLM(視覺語言模型)推論,同時重構硬體加速層與三維視覺模組,標誌著電腦視覺基礎設施進入全新世代。
OpenCV 是什麼?
OpenCV 是一個採用 Apache 2.0 授權的開源電腦視覺與影像處理庫,以 C++ 開發並提供 Python、Java 等多語言綁定,涵蓋影像處理、物件偵測、人臉辨識、三維視覺與深度學習推論等能力,廣泛應用於機器人、自動駕駛與工業檢測領域。
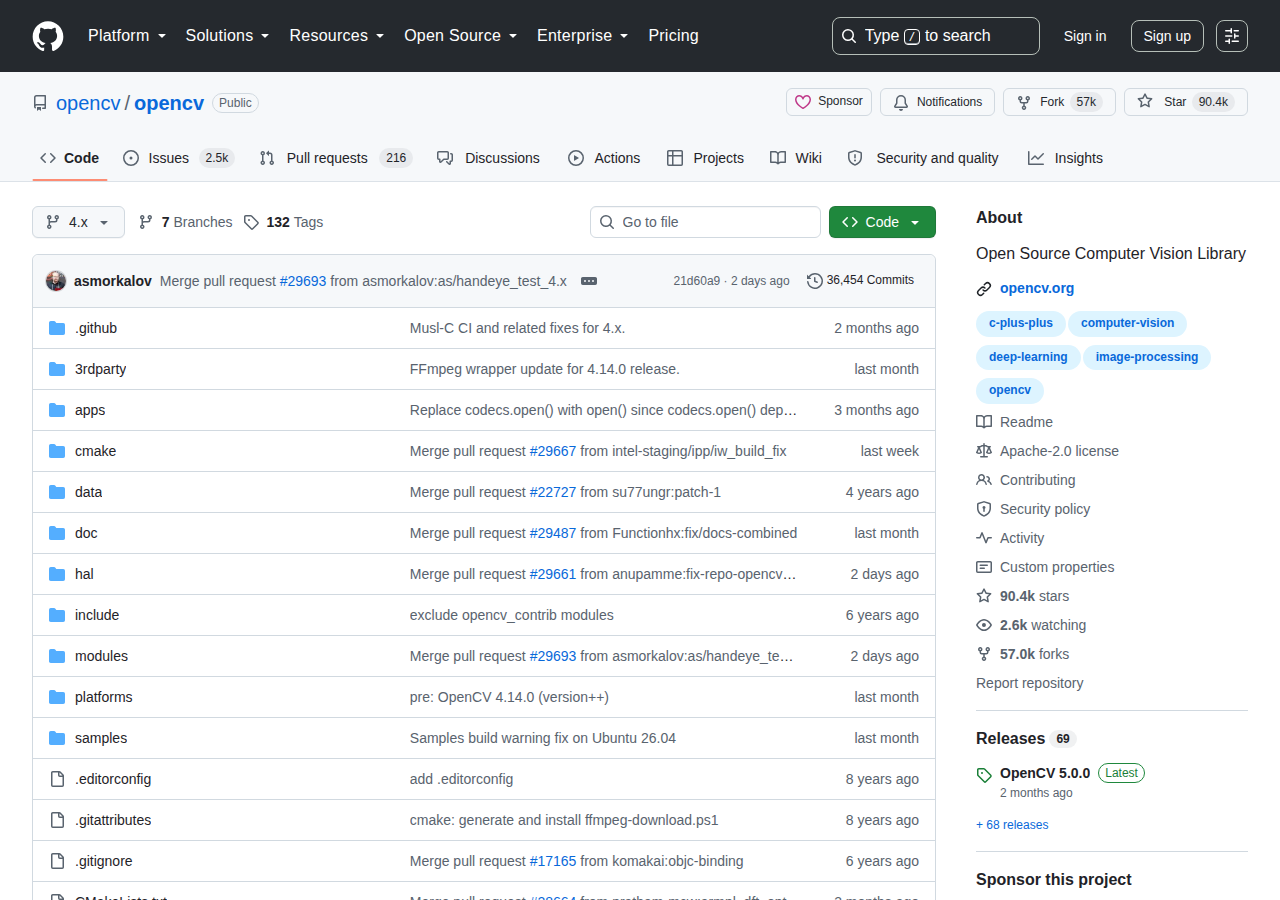
OpenCV 由 Intel 於 2000 年發起,2012 年 7 月在 GitHub 建立官方倉庫,至今累積超過 90,000 個星標與 56,000 個分叉,是全球應用範圍最廣的電腦視覺基礎庫。該項目由 OpenCV.org 基金會維護,現任核心維護者包括 alalek(累計逾 8,000 次貢獻)、asmorkalov 與 vpisarev 等長期貢獻者。其 GitHub 倉庫收錄超過 2,600 個觀看者(Watchers),並圍繞電腦視覺、深度學習、影像處理等主題形成活躍的開發者生態。
OpenCV 5.0 為何被視為二十年來最重要的版本?
OpenCV 5.0 重建了 DNN 推論引擎,將 ONNX 算子覆蓋率由約 22% 提升至 80% 以上,支援動態形狀與子圖控制流,並原生執行 LLM 與 VLM 模型;同時重構硬體加速層與三維視覺模組,屬該項目自 4.x 以來架構變動最大的一次版本升級。
OpenCV 5.0 的核心變革在於 DNN 模組的全面重建。4.x 時代的推論引擎以「每個層一個結構體、依序遍歷」的方式執行模型,僅支援靜態形狀,對 ONNX 算子的覆蓋率約為 22%,遇到動態形狀模型便會載入失敗。5.0 的新引擎改以「型別化運算圖(typed operation graph)」為基礎,具備符號化與動態形狀推論、常數折疊(constant folding)與算子融合(operator fusion)能力,並支援 If 與 Loop 子圖控制流,記憶體管理亦由逐層重用改為統一緩衝池的積極重用策略。
為確保相容性,新版本提供四種引擎選擇:ENGINE_CLASSIC 沿用 4.x 風格引擎並支援 CUDA 與 OpenVINO 等非 CPU 後端;ENGINE_NEW 強制啟用具融合與動態形狀能力的新圖引擎,目前以 CPU 為主;ENGINE_AUTO 為預設選項,會優先嘗試新引擎並在載入失敗時自動退回經典引擎;ENGINE_ORT 則使用內建的 ONNX Runtime 封裝,需以 WITH_ONNXRUNTIME=ON 建置。這種漸進式遷移設計,讓既有專案可以逐步過渡而毋須一次重寫。
OpenCV 5.0 的全新 DNN 引擎有哪些突破?
新 DNN 引擎以型別化運算圖取代逐層執行結構,支援動態形狀、子圖控制流與算子融合,ONNX 覆蓋率由 22% 提升至 80% 以上;官方基準顯示,多個模型在 CPU 上的推論速度較 ONNX Runtime 快 4% 至 36%。
根據官方公布的基準測試,在 Intel Core i9-14900KS 搭配 Ubuntu 24.04 LTS 的環境下,OpenCV 5.0 的 DNN 引擎在多個主流模型上均優於 ONNX Runtime:XFeat 特徵提取模型快 31.25%,OWLv2 開放詞彙偵測模型快 36.6%,BiRefNet 分割模型快 32.4%,DINOv2 視覺基礎模型快 24.4%,YOLOv8n 物件偵測模型快 11.5%。這些數據顯示新引擎不僅補齊了格式相容性,在純 CPU 推論性能上亦具備競爭力。
新引擎同時內建原生 tokenizer 與 KV-cache 機制,支援自迴歸解碼,使 OpenCV 可以直接執行 Qwen 2.5、Gemma 3、PaliGemma 以及 GPT-2/GPT-4 系列等語言與視覺語言模型,無需依賴額外運行時。開發者可沿用載入 YOLO 模型時所使用的同一套 Net API 來執行大型語言模型,大幅降低將 LLM 能力整合至視覺管線的複雜度。官方更於 GitHub Wiki 公布多平台 DNN 基準數據,供開發者參考不同硬體上的實際表現。
OpenCV 5.0 如何支援 LLM 與 VLM 模型?
OpenCV 5.0 在 DNN 模組內建原生 tokenizer 與 KV-cache,支援自迴歸解碼,可在無額外運行時的情況下直接執行 Qwen 2.5、Gemma 3、PaliGemma 與 GPT-2/GPT-4 系列模型,並沿用統一的 Net API 介面。
傳統上,在 OpenCV 中整合大型語言模型需要自行串接 tokenizer、推論引擎與後處理邏輯,或者引入獨立的 LLM 運行時,增加部署複雜度與依賴負擔。OpenCV 5.0 將 tokenizer 與 KV-cache 直接內建於 DNN 模組,使模型載入、解碼與輸出可以在一套統一的 Net API 內完成,與執行傳統視覺模型的方式一致。這意味著物件偵測、語義分割、視覺語言理解與生成式 AI 模型,可以在同一個推論管線中協同運作。
此設計對邊緣裝置部署尤其重要。在資源受限的嵌入式平台上,減少一個獨立運行時代表記憶體占用與二進位體積的顯著下降,同時降低了依賴鏈的維護成本。官方亦提供擴充模型庫(model zoo)與對應的遷移指南,協助開發者將既有 4.x 專案平滑升級至 5.0,並針對 API 變更提供完整的破壞性變更清單與建議升級路徑。
OpenCV 5.0 的硬體加速支援有哪些?
OpenCV 5.0 重構硬體加速層,以 Universal Intrinsics 2.0 單一向量程式碼映射至 SSE、AVX2/512、NEON、SVE 與 RVV 指令集,支援 Intel IPP、Arm KleidiCV、Qualcomm FastCV 與 RISC-V 向量擴充,Arm 影像處理最高提速 3 至 4 倍。
新版本的硬體加速層(HAL)經過重新設計,以 Universal Intrinsics 2.0 為基礎,讓同一套向量程式碼可以自動映射至 x86 的 SSE 與 AVX2/512、Arm 的 NEON 與 SVE、以及 RISC-V 的向量擴充(RVV)等不同指令集。預設隨附的 ICV(Intel 免費子集)會自動分派至 SSE/AVX 最佳化的濾波、色彩轉換與幾何變換核心,開發者無需手動撰寫平台專屬程式碼。
針對 Arm 生態,OpenCV 5.0 加入 KleidiCV 加速層,於 AArch64 平台以 NEON、SVE 與 SME 指令加速核心影像處理與 DNN 核心,已在 AWS Graviton 4 與 Cortex-A 系列晶片上完成驗證,官方測量顯示 resize 與 warp 等操作最高可提速 3 至 4 倍。此外,Qualcomm FastCV 支援 Snapdragon 平台的 Hexagon DSP 與 NPU 加速,RISC-V 向量支援則主要由 OpenCV 中國團隊貢獻,形成橫跨四大指令集架構的完整加速矩陣。
OpenCV 5.0 的三維視覺能力有何升級?
OpenCV 5.0 將三維視覺拆分為 3d、calib、stereo 三個模組,強化多相機校正、點雲與網格 I/O、稠密 RGB-D 融合,並整合 ICP 與部分 SLAM 演算法,惠及結構重建與機器人視覺應用。
三維視覺是 OpenCV 5.0 另一項重點更新。新版本將原先分散的三維功能重組為三個模組:3d 模組負責基礎三維幾何與視覺,涵蓋點雲與網格資料的輸入輸出、幾何圖元處理、ICP 演算法與部分 SLAM 功能;calib 模組專注相機校正,包括單相機校正與重新設計的多相機校正管線;stereo 模組則處理立體視覺的深度計算。此架構讓開發者可以按需求選用模組,亦利於各模組獨立迭代。
官方表示,這套重組對從事 structure-from-motion、機器人視覺或任何三維重建工作的開發者而言是實質升級。結合 DNN 模組的視覺基礎模型能力,開發者可以建立從影像擷取、特徵匹配、深度估計到稠密重建的完整管線,而毋須在多個獨立函式庫之間切換。這項改動進一步鞏固 OpenCV 作為端到端視覺基礎設施的定位。
OpenCV 5.0 的效能表現如何?
官方基準顯示,OpenCV 5.0 的 DNN 引擎在 CPU 上整體快於 ONNX Runtime:XFeat 快 31.25%、OWLv2 快 36.6%、BiRefNet 快 32.4%、DINOv2 快 24.4%、YOLOv8n 快 11.5%;核心數學運算亦有最高 2 倍的性能提升。
除了 DNN 推論性能,OpenCV 5.0 在核心資料結構與數學運算上亦有明顯進展。新版本加入一流的 FP16(cv::hfloat)與 BF16(cv::bfloat)資料型別,以及 bool 與 64 位元整數等型別;cv::Mat 現在可以表示 0D 純量與 1D 陣列,並支援廣播(broadcasting)與 transposeND、flipND 等一等公民的 N 維操作。官方宣稱數學工作負載最高有 2 倍性能提升,且同一份程式碼可在 CPU 與加速器之間無修改運行。
語言支援方面,舊式 C API 正式標記為棄用,C++17 成為最低建議標準,後續 5.x 版本規劃導入 C++20 modules;Python 綁定則支援 NumPy 2.x,並為 C++ 演算法提供具名(關鍵字)參數,開發者可以直接以 cv.someAlgorithm(threshold=0.5) 的方式呼叫,取代記憶位置參數的傳統寫法,提升程式碼可讀性與維護性。
如何開始使用 OpenCV 5.0?
開發者可從 GitHub 的 5.x 分支取得原始碼自行建置,或等待官方 PyPI 套件發布;遷移既有專案時,應參考官方提供的 4.x 至 5.x 遷移指南與破壞性變更清單,並可透過四種引擎選項逐步過渡。
對既有 OpenCV 使用者而言,遷移至 5.0 的首要步驟是閱讀官方的 4.x 至 5.x 遷移指南,該文件列出完整的破壞性變更與建議升級路徑。由於 5.0 提供四種引擎選項,開發者可以先以預設的 ENGINE_AUTO 模式運行既有模型,確認相容性後再逐步啟用新引擎功能,將遷移風險控制在可管理的範圍內。新專案則可直接以 5.x 分支為基礎,並參考擴充模型庫中的範例。
需要留意的是,官方於發布公告中表示 pip 版本於 2026 年 6 月 8 日推出,但部分平台套件可能仍停留在 4.x 版本,開發者如急需 5.0 功能,可先行從原始碼建置。OpenCV 5.0 的完整文件已更新至 docs.opencv.org/5.0,提供 API 參考與教學資源,並在 GitHub Wiki 公開多平台基準數據,供開發者評估不同硬體上的部署效益。
出處連結有哪些?
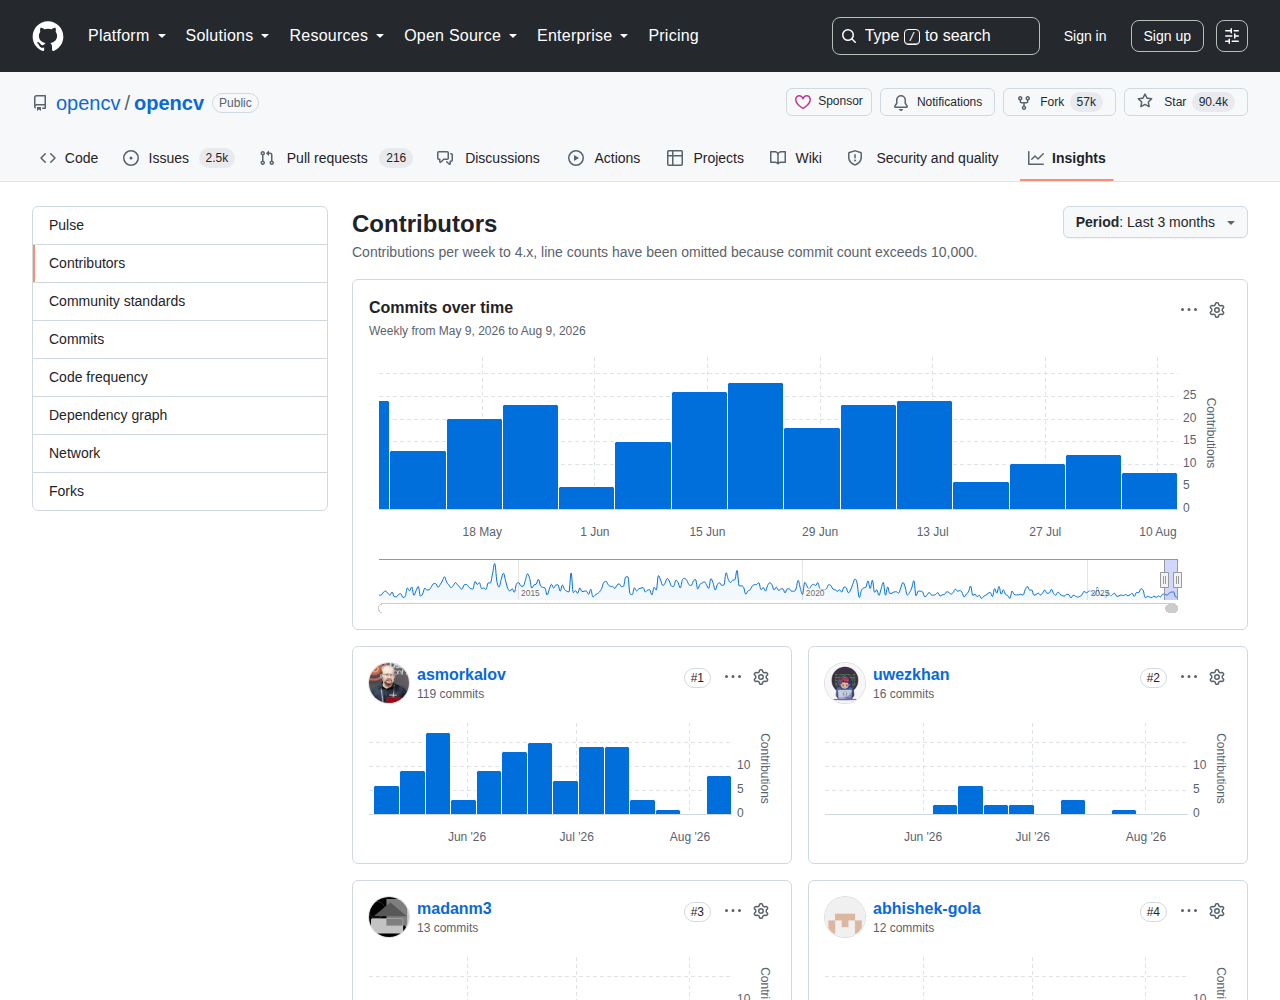
本文資料來源為 opencv/opencv 的 GitHub 官方倉庫、OpenCV 5.0 發布公告、官方 Wiki 的 5.0 說明與 DNN 基準頁面,以及第三方技術媒體對新版本的實測報導,完整出處見文末。
本篇文章的原始資料來自 OpenCV 官方 GitHub 倉庫(opencv/opencv)、OpenCV 官方網站發布的 5.0 版本說明與遷移指南、GitHub Wiki 中的 OpenCV 5 說明與 DNN 基準數據,以及 CNX Software 等技術媒體對新版本的實測報導。讀者如欲查閱原始數據與完整基準測試結果,可直接前往 GitHub 倉庫瀏覽。
總結:OpenCV 5.0 值得升級嗎?
OpenCV 5.0 以全新 DNN 引擎、80% 以上的 ONNX 覆蓋率、原生 LLM/VLM 推論與多架構硬體加速,為電腦視覺基礎設施帶來二十年來最大規模革新;對追求模型相容性與邊緣部署效率的開發者而言,值得規劃遷移。
綜合而言,OpenCV 5.0 的發布意義在於將電腦視覺庫的推論能力從「靜態圖、有限格式」推進至「動態圖、多模態」的世代。ONNX 覆蓋率由 22% 提升至 80% 以上,解決了長年困擾開發者的模型相容性問題;原生 LLM 與 VLM 支援則讓視覺管線可以無縫整合語言理解能力,開拓了視覺問答、開放詞彙偵測等新應用場景。硬體加速層的統一設計,亦讓同一份程式碼可以高效運行於 Intel、Arm、Qualcomm 與 RISC-V 平台,符合邊緣 AI 部署的趨勢。
對既有專案而言,四種引擎選項提供了低風險的遷移路徑;對新專案而言,5.0 的架構設計與基準表現具備足夠吸引力。隨著後續 5.x 版本陸續加入 GPU 推論與 C++20 支援,OpenCV 5.0 可望在機器人、自動駕駛、工業檢測與多模態 AI 應用中扮演更關鍵的角色。該項目 90,000 星標背後的龐大社群,亦將持續驅動這套基礎庫的迭代與演進。