
openpilot 是由 comma.ai 開發並以 MIT 授權開源的機器人作業系統,在 GitHub 累積 63,781 顆星標與 11,401 次複製。專案建立於 2016 年,目前為 300 款以上車型提供車道維持與自適應巡航等駕駛輔助功能,並把強制安全模型、感測資料與硬體測試流程一併公開。
openpilot 是 comma.ai 以 MIT 授權開源的機器人作業系統,星標 63,781 顆,為 300 款以上車型提供駕駛輔助,並公開安全模型與測試流程。
駕駛輔助技術長期被車廠視為專有資產,功能只隨整車販售,使用者無法檢視其實作方式,也無法自行調整行為邊界。openpilot 把整套系統連同安全機制放上公開倉庫,讓外界能逐行審閱決策邏輯,這在汽車電子領域並不常見。
openpilot 是什麼?
它是一套開源的機器人作業系統,由 comma.ai 維護,現階段主要用於升級乘用車的駕駛輔助功能,並以 MIT 授權公開全部原始碼。
專案對自身的描述是「為機器人而設的作業系統」。目前實際的落地場景集中在乘用車,透過外接裝置讀取車輛匯流排資料,再輸出轉向、油門與煞車控制訊號,藉此在既有車型上加入車道居中與跟車功能。
這種定位與整車廠的輔助駕駛方案不同。車廠方案深度整合原廠電子架構,openpilot 則以事後加裝的方式運作,因此支援範圍取決於車輛的轉向與巡航控制是否具備可寫入的介面,專案在文件中以車款清單明確界定。
openpilot 目前的技術架構有什麼特色?
系統以 Python 撰寫主要邏輯,並把安全關鍵程式碼交由 C 語言的 panda 模組執行,形成分層架構,讓控制決策可被獨立審查與測試。
架構的核心是把上層決策與底層執行分離。感知、預測與路徑規劃等模組以 Python 實作,便於快速迭代;真正接觸車輛控制的部分則集中在 panda 模組,以 C 語言撰寫,負責過濾與限制最終送出的指令,避免來自上層的異常輸出直接落到車輛。
安全關鍵程式碼獨立成一層,是為了讓驗證工作可被規模化。專案為 panda 準備了軟體在環與硬體在環兩套測試,前者隨每次提交執行,後者則在實體裝置上反覆驗證;上層邏輯即使頻繁改動,控制層的行為邊界仍維持固定。
另一個設計取向是持續整合真實資料。專案在一個測試機櫃中長時間運行多台裝置,不斷回放行車紀錄,用以驗證新版本在相同輸入下是否產生可重現的輸出。這種做法把機器學習系統常見的不可預期性,收斂到可觀察的範圍內。
openpilot 支援哪些車款與硬體?
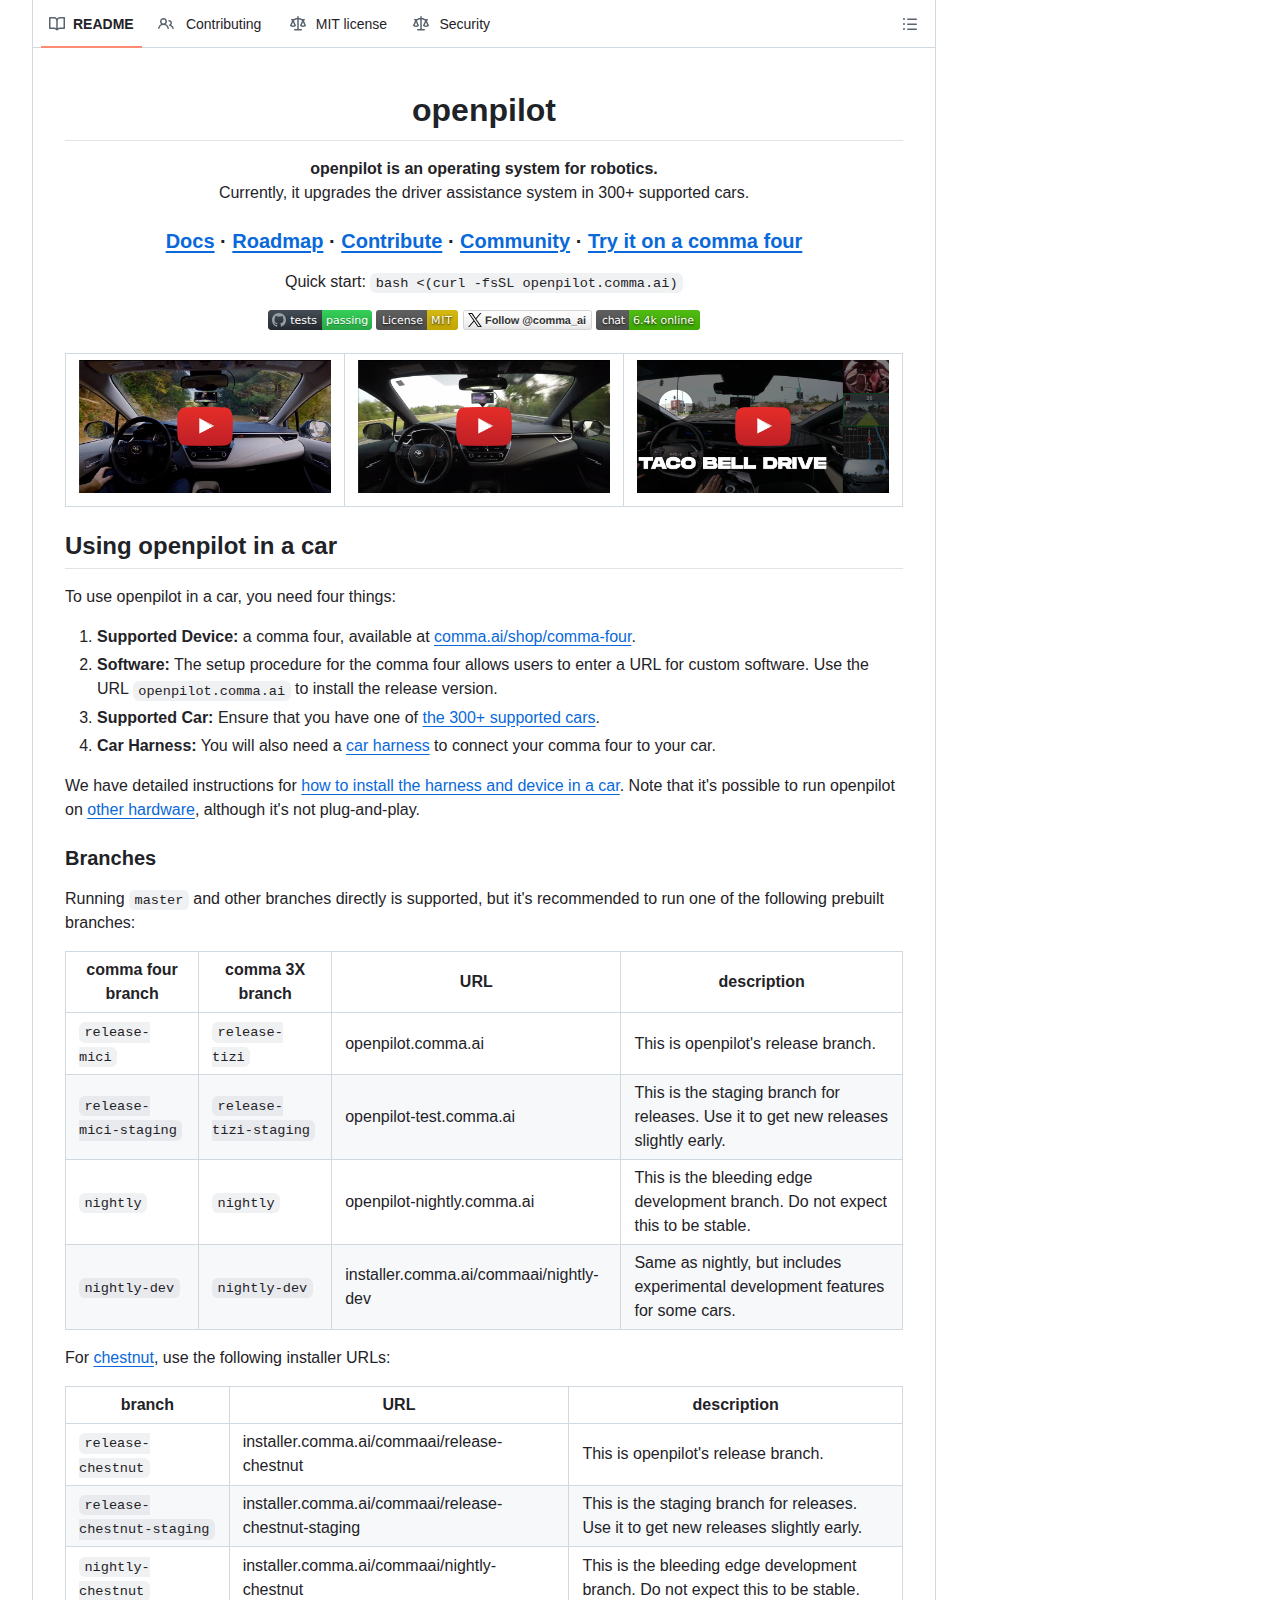
硬體目前以 comma.ai 自家裝置為主,包含 comma four 與 chestnut,並需搭配對應車款線組;官方文件列出 300 款以上支援車型。
使用門檻由三項條件構成:支援的裝置、支援的車款,以及連接兩者的車輛線組。官方建議的路徑是購買 comma four 或 chestnut 裝置,再依車型選配線組,安裝後由裝置上的安裝程式載入軟體。
軟體分支制度反映了不同使用取向。正式分支經過較長時間驗證,適合日常通勤使用;預覽分支可提前取得新版本;開發分支則包含實驗性功能,官方明確說明不保證穩定性,適合願意承擔風險的開發者。
專案也允許在其他硬體上運行,官方部落格曾示範以自行組裝的方式部署,但強調這條路徑並非隨插即用,需要自行處理驅動、散熱與電源等問題,因此主要服務具備嵌入式經驗的使用者。這種開放的硬體態度,讓系統的驗證範圍不被單一裝置綁定。
openpilot 的安全設計與測試機制如何運作?
專案參照 ISO 26262 相關指引,強制安全邏輯集中在 panda 模組,並以軟體在環、硬體在環及持續回放行車紀錄三層機制驗證。
安全模型是整個專案最受關注的部分。系統把最終控制權交給獨立的微控制器,由上層產生的指令必須通過該層檢查才能送出;即使上層模組出現異常,輸出仍會被限制在預先定義的範圍內。這種設計讓安全論證不必依賴對整個機器學習流程的信任。
驗證機制的密度同樣值得留意。每次程式提交都會觸發軟體在環測試,panda 另有一組安全測試專門檢查指令邊界;專案內部還長期運行多台裝置,持續重放收集到的行車資料,用來確認模型更新不會引入非預期行為。
專案在文件上明確標示自身為研究用途的 Alpha 品質軟體,並要求使用者自行遵守當地法規。這種免責聲明並非形式條款,而是反映此類事後加裝方案在各司法管轄區的法律地位仍有差異,專案選擇把責任交回使用者。
openpilot 在自動駕駛生態中處於什麼位置?
它與整車廠的輔助駕駛方案互補而非直接競爭,價值在於把完整系統與安全模型公開,讓外部研究者與開發者能實際檢視實作。
商業層面,comma.ai 以硬體銷售與資料服務為主要收入來源,軟體本身免費。這種模式與訂閱制輔助駕駛形成對比:使用者購買的是裝置與線組,功能更新不另收費,而專案則透過使用者自願上傳的行車資料持續改進模型。
生態層面,openpilot 成為研究駕駛輔助與端到端模型的公開基準之一。學術團隊可直接取得完整程式碼與資料流程,企業則可觀察其安全架構的取捨。這種影響力並非來自專利或封閉標準,而是來自可被檢驗的實作。
同時,專案也面臨結構性限制。支援車款取決於車輛是否開放控制介面,因此無法覆蓋全部市售車型;各地對方向盤干預與駕駛監控的規範不一,也使得同一套系統在不同市場的合規狀態差異明顯。
openpilot 的 GitHub 數據表現如何?
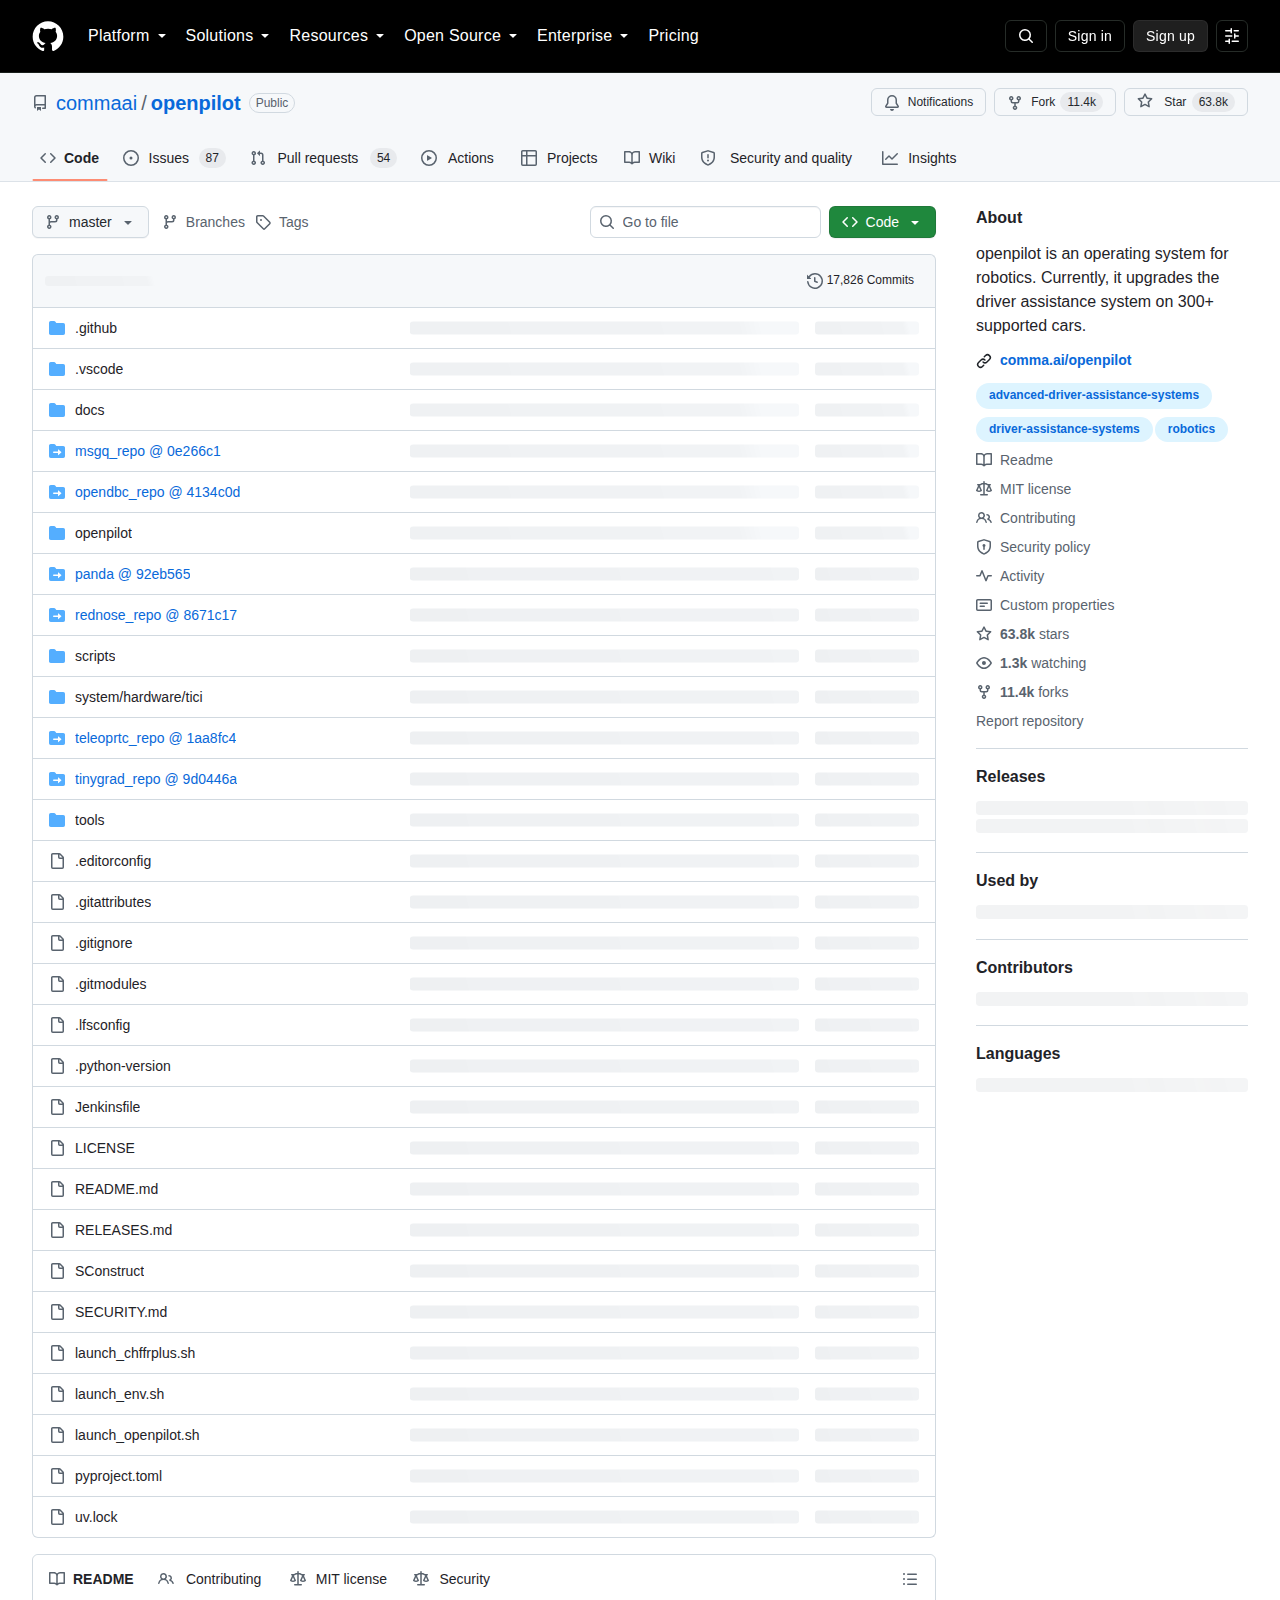
專案累積 63,781 顆星標、11,401 次複製與約 1,323 名關注者,主要語言為 Python,採 MIT 授權,目前仍有 141 個待處理議題。
出處連結有哪些?
本文資訊來源為 comma.ai 在 GitHub 的 openpilot 開源儲存庫,包含專案說明文件、安全設計文件與官方文件網站。
專案原始碼與文件位於 github.com/commaai/openpilot,使用者文件與技術說明可在官方文件網站查閱,車款支援清單與安裝流程均收錄於倉庫文件目錄之中。
常見問題有哪些?
openpilot 可以讓車輛完全自動駕駛嗎?
不行。專案定位為駕駛輔助系統,要求駕駛者全程保持注意力並隨時接手。官方文件明確說明此為研究用途軟體,並非全自動駕駛產品。
使用 openpilot 需要具備程式能力嗎?
一般使用者不需要。安裝流程由裝置上的引導程式完成,取得支援車款與對應線組後即可依指示安裝;只有選擇自行組裝硬體或修改程式碼時,才需要相關技術背景。
行車資料會被上傳嗎?
預設會上傳。系統預設將行車資料回傳伺服器用於模型訓練,使用者可在設定中關閉。面向駕駛者的攝影機與麥克風,只有在明確選擇加入後才會記錄。
總結:openpilot 適合什麼團隊?
它適合研究駕駛輔助與端到端模型的團隊,以及願意自行安裝硬體的進階使用者;需要完整安全論證或量產合規的商業專案則不宜直接採用。
openpilot 的價值在於把一套原本封閉的系統完整公開,讓安全模型的設計、控制層的邊界與資料流程都能被外部檢視。對研究團隊而言,這是一個可直接取得、持續更新的實作參考;對個人使用者而言,它提供了一條以加裝裝置取得駕駛輔助的路徑,代價是需要自行評估車款相容性與當地法規。
專案同時揭示了此類方案的邊界。支援範圍受限於車輛介面、責任歸屬回到使用者、法律地位依地區而異,這些限制並不會因為程式碼開源而消失。理解這些前提之後,openpilot 仍是一個難得的公開樣本,展示了如何在消費級硬體上部署具備安全約束的機器學習系統。